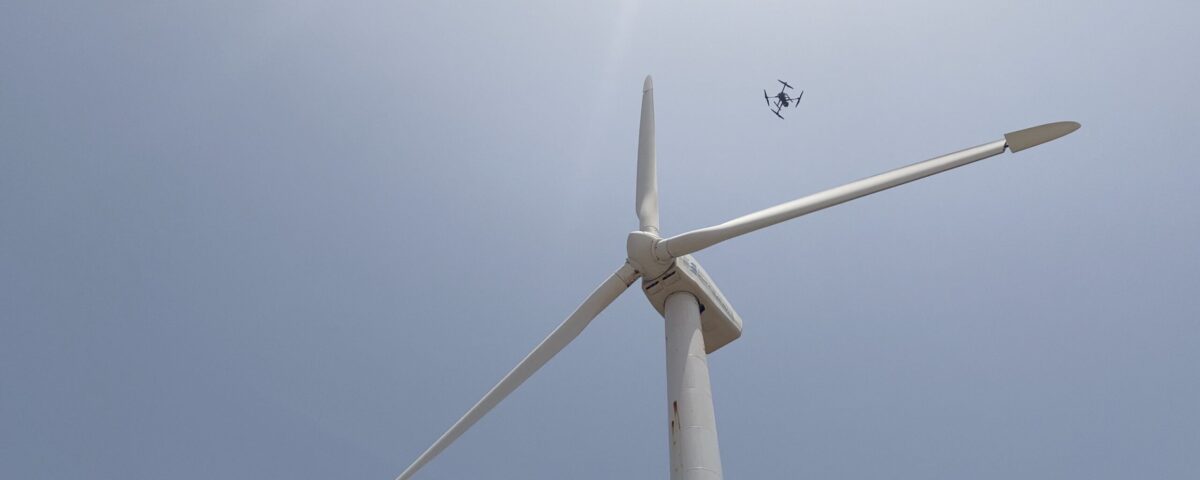
Pruebas del proyecto AEROGENIA en Tenerife. Fotografía: ITER / proyecto AEROGENIA.
¿Qué ocurre cuando una inspección con dron deja de depender de que el
piloto decida manualmente cada posición y cada fotografía? El proyecto
español AEROGENIA está ensayando una respuesta: integrar en un mismo
flujo la definición de la inspección, la generación automática de
trayectorias, la simulación previa, el vuelo autónomo, la captura
multiespectral y el análisis posterior de las imágenes.
El 9 de septiembre de 2026, la Universidad Politécnica de Madrid
(UPM) publicó los resultados de una campaña realizada en julio en las
instalaciones del Instituto Tecnológico y de Energías Renovables (ITER),
en Tenerife. El equipo de Computer Vision & Aerial Robotics de la
UPM ejecutó sobre un aerogenerador real las trayectorias que el sistema
había planificado previamente.
Es un avance relevante para la inspección industrial, pero conviene
explicar con precisión su alcance. Las fuentes públicas describen una
validación en campo del sistema de navegación, captura y seguridad. No
publican todavía métricas del detector de defectos —como precisión,
sensibilidad o tasa de falsos positivos— que permitan presentar como
validado todo el diagnóstico automático de extremo a extremo.
¿Qué es AEROGENIA?
AEROGENIA es el acrónimo de «Sistema Autónomo para la Inspección de
Aerogeneradores Mediante Imagen Multiespectral y Caracterización Física
y Eléctrica». El proyecto, con referencia CPP2022-009933, está
coordinado por ITER y cuenta con la participación de la UPM y la
Universidad de Alcalá. Su duración abarca de 2023 a 2026 y su
presupuesto oficial es de 709.164,88 euros.
El proyecto plantea un sistema de mantenimiento predictivo que
combina la caracterización física y eléctrica del aerogenerador, un
gemelo digital, inspecciones aéreas e inteligencia artificial. La idea
es utilizar los datos del activo para decidir cuándo resulta necesaria
una revisión, capturar imágenes sistemáticamente y procesarlas para
localizar posibles anomalías.
Este enfoque refleja una evolución importante del sector: el valor ya
no reside únicamente en obtener fotografías, sino en convertir una
campaña aérea en un procedimiento controlado y en información útil para
mantenimiento.
De los
parámetros de inspección a una misión automática
El flujo descrito por la UPM comienza antes del despegue. El operador
define el tipo de aerogenerador, las superficies que deben revisarse y
los parámetros de adquisición. Entre ellos figuran el campo de visión de
la cámara, la distancia de trabajo, el solapamiento entre imágenes y el
número de puntos de observación.
A partir de esa información, el software genera tres elementos
coordinados:
- Las trayectorias que seguirá la aeronave.
- Las orientaciones que deberá adoptar la cámara.
- Los puntos en los que se adquirirán las imágenes.
Esta coordinación es esencial: la distancia, el ángulo de
observación, el encuadre y el solapamiento condicionan la calidad del
mosaico y la comparación de los datos.
Simular antes de volar
Las misiones pueden ejecutarse primero en simulación. Esto permite
comprobar el comportamiento previsto de la aeronave y revisar la
planificación antes de trasladarla al entorno real.
La simulación no elimina la inspección del lugar ni la evaluación
operacional, pero puede revelar trayectorias, orientaciones de cámara o
puntos de captura inadecuados antes de operar cerca de una gran
estructura.
En los ensayos de Tenerife, las trayectorias planificadas se
ejecutaron de forma autónoma alrededor de un aerogenerador real. Durante
el vuelo se monitorizaron en tiempo real la posición del UAS, la
trayectoria seguida y las imágenes capturadas. ITER añade que la campaña
comprobó la estimación de la orientación de las palas, el
posicionamiento, el control de las cámaras embarcadas y el
funcionamiento de los sistemas de seguridad y evasión de colisiones.
Por tanto, el hito no consiste solo en que el dron siguiera una ruta:
se probó en campo una cadena coordinada de navegación y adquisición de
datos sobre un activo real.
¿Qué aporta la captura
multiespectral?
AEROGENIA contempla imágenes en el espectro visible y en infrarrojo
térmico. Ambas capas responden a preguntas distintas. La imagen visible
permite documentar erosión, fisuras aparentes, impactos, suciedad,
desprendimientos u otros cambios superficiales. La termografía puede
revelar patrones térmicos relacionados con determinadas anomalías o
diferencias de comportamiento, siempre que la captura se realice con una
metodología y unas condiciones adecuadas.
Combinar sensores no convierte automáticamente los datos en un
diagnóstico. La distancia, la resolución, el ángulo, la radiación solar,
el viento y la calibración influyen en el resultado. La planificación y
el control de calidad siguen siendo tan importantes como la cámara.
Las imágenes recogidas en el proyecto se utilizan posteriormente para
crear mosaicos de alta resolución de las palas y aplicar procesamiento
inteligente orientado a la detección automática de defectos. Estos
mosaicos permiten representar de forma continua una superficie que no
cabe con suficiente detalle en una sola fotografía y facilitan su
revisión técnica.
Aquí es importante mantener la prudencia: las comunicaciones públicas
consultadas explican el objetivo del análisis inteligente, pero no
detallan el tamaño del conjunto de validación ni resultados
cuantitativos del modelo. En consecuencia, este hito demuestra el avance
del flujo de inspección y captura; no permite afirmar todavía qué
defectos detecta el algoritmo con fiabilidad ni con qué rendimiento.
La
repetibilidad puede ser tan importante como la autonomía
Uno de los beneficios potenciales más interesantes es la
repetibilidad. Si el sistema conserva la geometría de vuelo, la
orientación de la cámara, la distancia al activo y el patrón de captura,
una inspección posterior puede reproducir condiciones similares. Eso
facilitaría comparar el mismo punto de una pala en campañas sucesivas y
estudiar si una marca, una erosión o una grieta evoluciona.
En mantenimiento predictivo, una imagen aislada aporta información;
una serie temporal comparable aporta contexto. Conseguir comparaciones
robustas exige controlar además la iluminación, posición de las palas,
óptica, calibración, resolución y etiquetado. Será necesario probar el
sistema en más máquinas y condiciones para conocer su capacidad de
generalización.
Autónomo no significa
desatendido
Automatizar la planificación o el seguimiento de la trayectoria no
elimina al operador ni las obligaciones aeronáuticas. Antes de una
operación deben analizarse el espacio aéreo, el riesgo en tierra, la
meteorología, los obstáculos, las distancias de seguridad y el
comportamiento esperado de la aeronave. También son necesarios
procedimientos de contingencia y criterios claros para interrumpir la
misión.
Durante el vuelo, el piloto remoto debe mantener la supervisión
exigible y poder actuar ante desviaciones, pérdida de posicionamiento o
cambios de viento. La simulación y la evasión de colisiones son ayudas,
no una autorización para prescindir del control humano.
Después del vuelo sigue siendo necesaria la validación técnica de los
datos y de cualquier resultado automatizado. Un algoritmo puede ayudar a
priorizar zonas sospechosas, pero la decisión de mantenimiento requiere
trazabilidad, criterios de aceptación y revisión por personal
competente.
¿Qué
relación tiene con las soluciones disponibles hoy?
AEROGENIA es un desarrollo de investigación específico. No debe
confundirse con una función incluida de serie en un dron comercial, una
cámara térmica o una estación automática.
Las soluciones Enterprise disponibles actualmente pueden cubrir
partes concretas del flujo. Por ejemplo, el DJI Matrice
4T combina captura visual y térmica para determinadas inspecciones
ágiles. En plataformas de mayor capacidad, una carga como la DJI Zenmuse
H30T permite combinar gran angular, zoom, termografía y medición
láser. Una solución DJI Dock
3 con Matrice 4TD puede facilitar misiones remotas y recurrentes
cuando el emplazamiento y la autorización operacional lo permiten.
La fotografía de portada procede del ITER y muestra las pruebas del proyecto AEROGENIA sobre un aerogenerador real en Tenerife. Crédito: ITER / proyecto AEROGENIA.
Para operaciones comerciales con un DJI Matrice 4 que requieran una adaptación a clase C5, puede consultarse por separado el Sistema C5 EuroSafe para DJI Matrice 4 E/T. El montaje, registro y validación del sistema C5 no sustituyen el encaje operacional completo que debe comprobarse en cada caso.
Ninguno de esos productos incorpora por sí solo el modelado de
turbinas, la generación específica de trayectorias alrededor de las
palas, los mosaicos ni el detector de defectos de AEROGENIA. Para
construir un flujo comparable hacen falta integración de software,
procedimientos, sensores adecuados, validación técnica y encaje
operacional.
Por eso, antes de elegir una plataforma conviene definir primero el
resultado: qué defecto se busca, qué resolución se necesita, a qué
distancia puede capturarse, cómo se procesarán los datos y qué
entregable utilizará el equipo de mantenimiento. En RPA LABS ayudamos a
estudiar esa cadena completa, desde la plataforma y el sensor hasta la
formación, la documentación y la puesta en marcha de la operación.
Un paso hacia
inspecciones más sistemáticas
La principal aportación de AEROGENIA no es prometer aerogeneradores
inspeccionados sin personas. Es demostrar cómo la planificación, la
simulación, el vuelo autónomo y la captura controlada pueden integrarse
para hacer la inspección más sistemática.
La campaña en Tenerife valida un componente decisivo de ese futuro
sobre un aerogenerador real: la ejecución autónoma y supervisada de la
misión de captura. El siguiente reto será demostrar, con resultados
medibles y en escenarios más diversos, hasta qué punto el análisis
inteligente puede convertir esas imágenes en diagnósticos fiables y
escalables.